YOLOv9
Одностадийный свёрточный детектор: за один проход оценивается плотная сетка рамок, а NMS отбрасывает дубликаты. В LibreYOLO есть три его варианта, и у одного из них шага NMS нет.
- Задачи
- detection
- Размеры
- yolo9: t, s, m, c at 640 px; yolo9_p2: t, s at 640 px
- Установка
pip install libreyolo- Уровень поддержки
- Флагманский, начиная с v1.0.0. Здесь функции проектируются и первыми проходят полную проверку на GPU.
- Исходный проект
- YOLOv9 от MultimediaTechLab, MIT. Статья, исходный код
- Лицензии
- Код: MIT, веса: MIT. Коммерческое использование
Установка
YOLOv9 не требует ничего сверх базового пакета.
pip install libreyoloПредсказание
Веса скачиваются с Hugging Face при первом запуске и кэшируются локально.
from libreyolo import LibreYOLO, SAMPLE_IMAGE model = LibreYOLO("LibreYOLO9s.pt")result = model(SAMPLE_IMAGE, save=True) for box in result.boxes: print(box.cls, box.conf, box.xyxy)libreyolo predict model=LibreYOLO9s.pt save=True \ source=https://raw.githubusercontent.com/LibreYOLO/libreyolo/release/libreyolo/assets/parkour.jpgfrom libreyolo import LibreYOLO, SAMPLE_IMAGE # Тот же вызов, другой чекпойнт. End-to-end голова сама возвращает# предсказания с наибольшими оценками, поэтому NMS не запускается, а iou игнорируется.model = LibreYOLO("LibreYOLO9E2Es.pt")result = model(SAMPLE_IMAGE, conf=0.25, max_det=300) print(len(result.boxes))Возвращаемый объект Results — тот же, что возвращает любое семейство, поэтому
замена на другой детектор — правка в одну строку. У базовой модели и у модели с
шагом 4 conf задаёт порог уверенности, а iou — порог NMS. End-to-end модель
NMS не запускает и iou игнорирует, поэтому её вывод определяется conf и
max_det. Про источники, стриминг и обработку результатов см.
предсказание.
Варианты
Три варианта используют общий бэкбон. Все три решают только задачу детекции и принимают одни и те же аргументы.
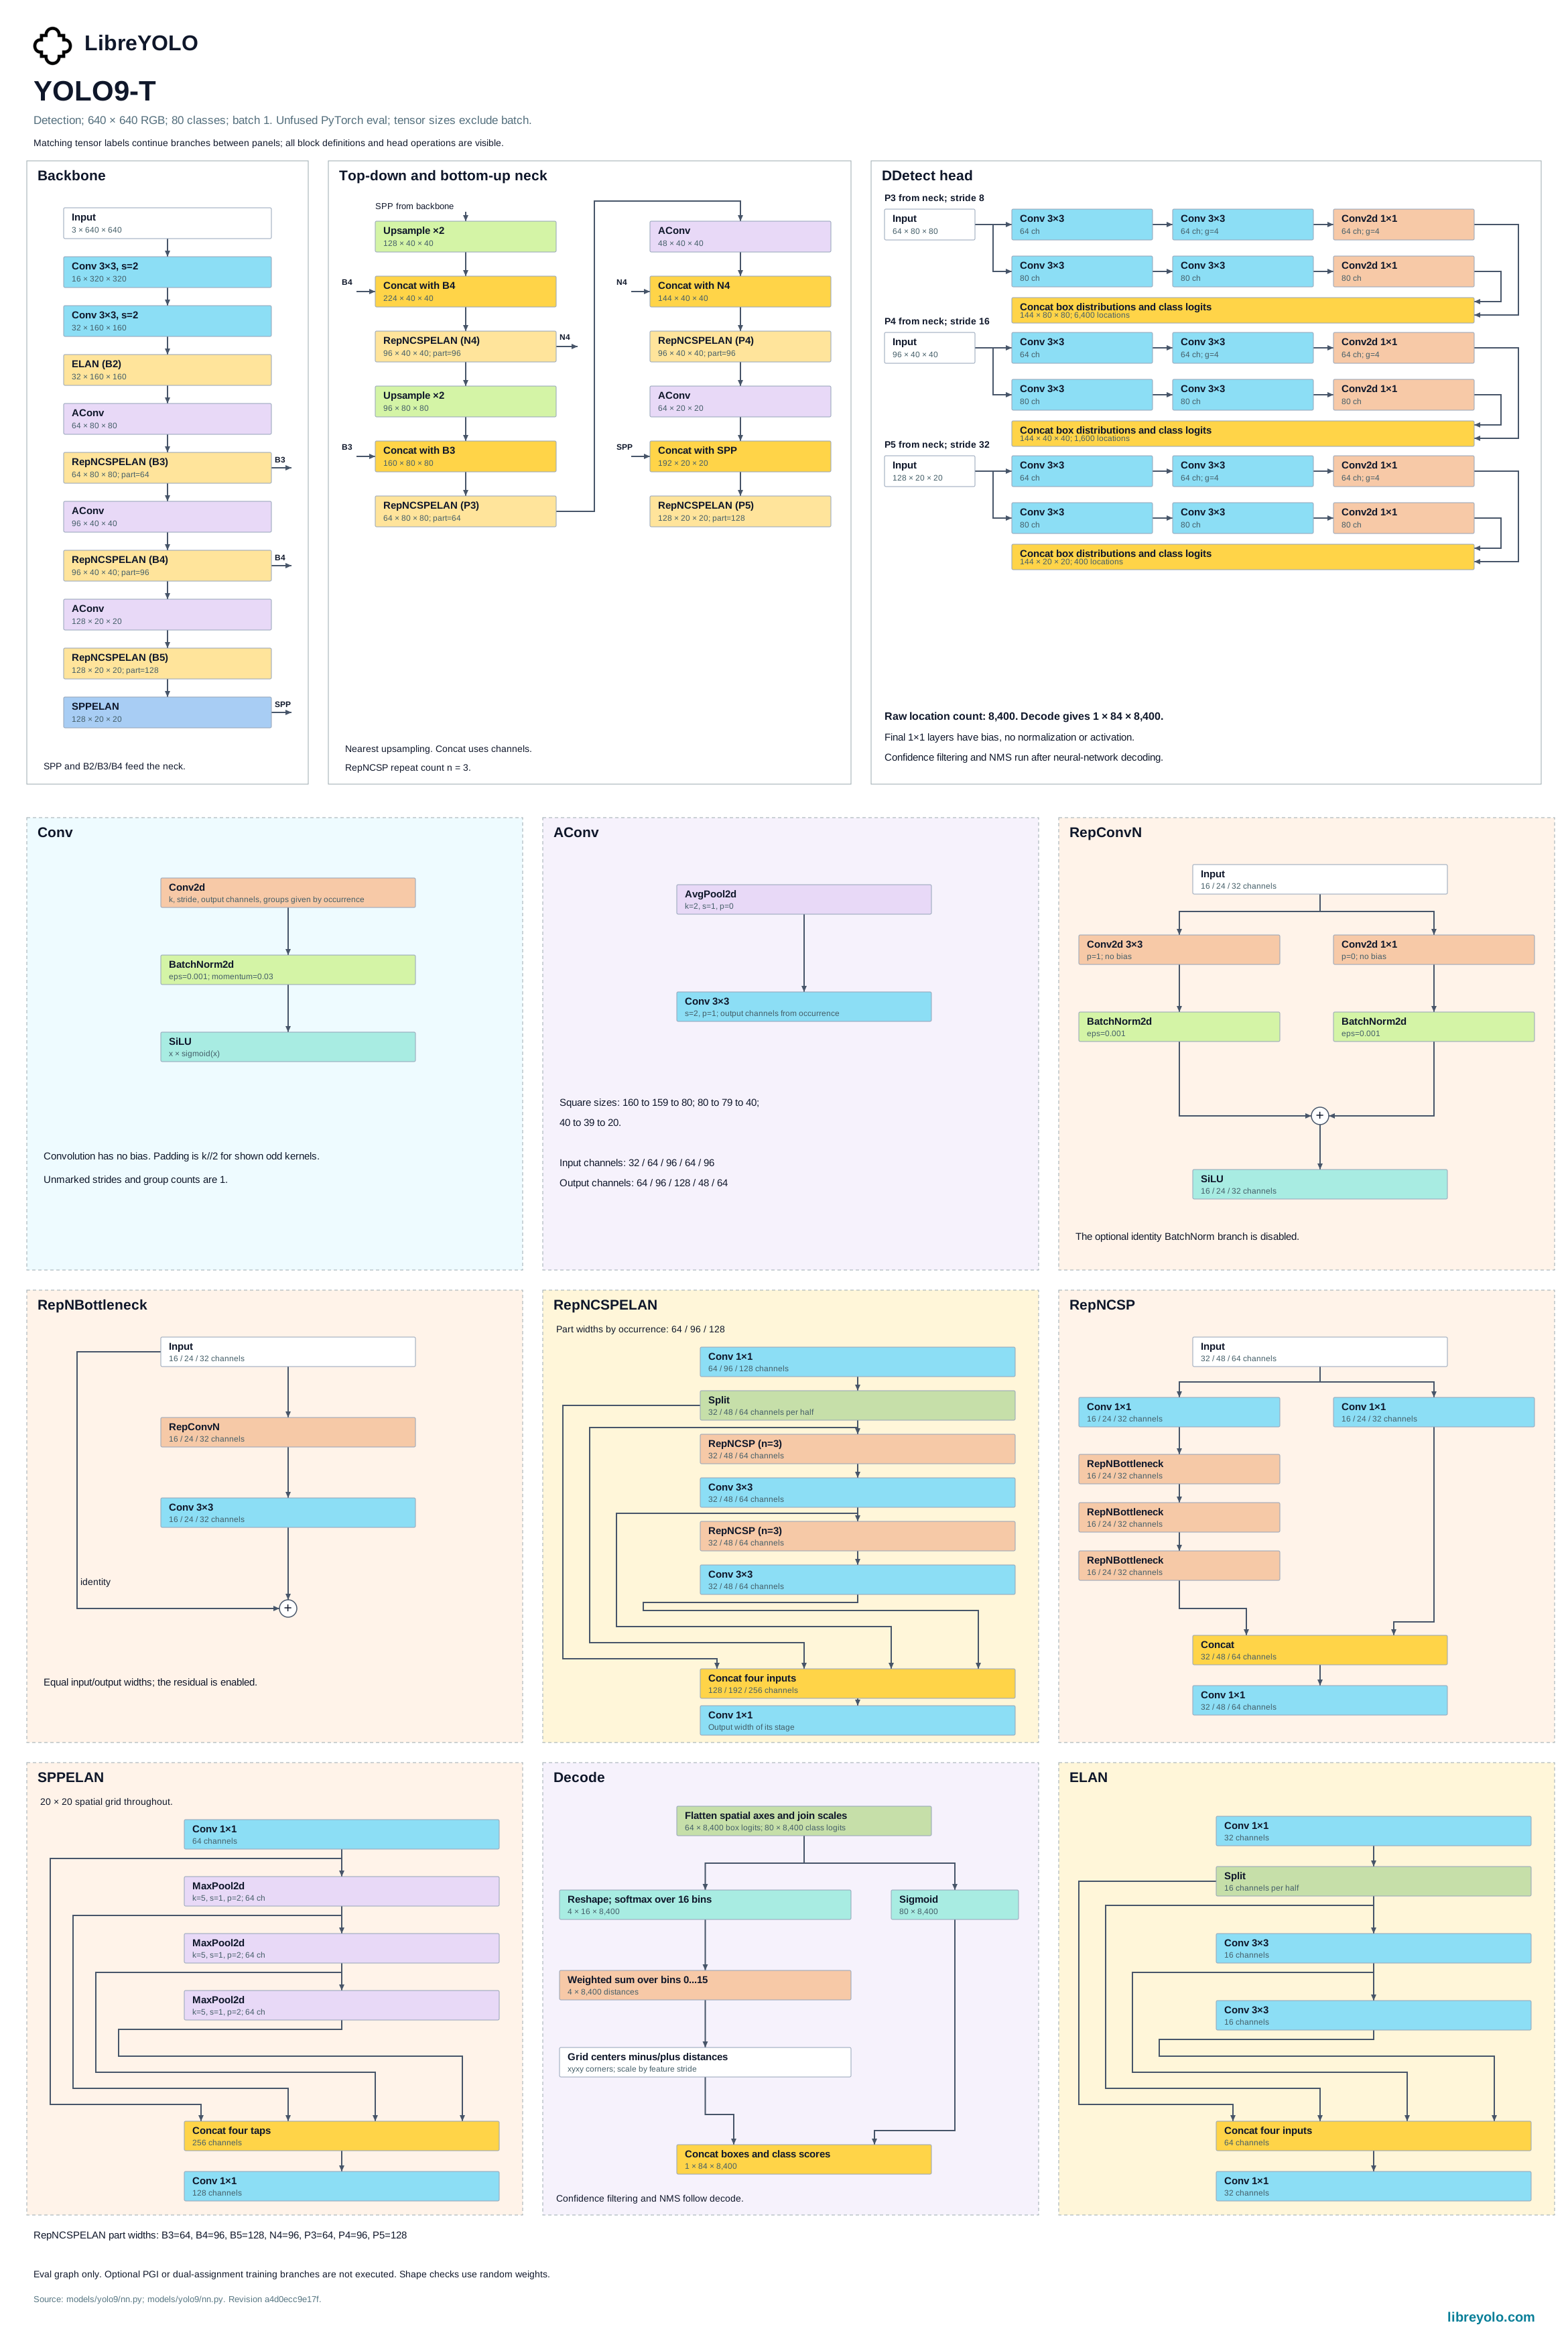
Базовая модель предсказывает на трёх масштабах признаков и убирает дублирующиеся рамки с помощью NMS.
End-to-end модель сохраняет эту голову и добавляет рядом ветку с сопоставлением один к одному. Инференс читает только эту ветку и берёт из неё предсказания с наибольшими оценками, поэтому NMS не запускается. Выбирайте её, когда в среде выполнения, куда вы разворачиваете модель, нет оператора NMS.
Модель с шагом 4 выводит наружу ещё один уровень бэкбона, протягивает до него neck и предсказывает на четырёх масштабах вместо трёх. Дополнительный масштаб нужен для объектов, занимающих мало пикселей; единственный опубликованный для неё чекпойнт обучен на аэрофотоснимках. Базовые детекционные чекпойнты в неё переносятся: бэкбон и neck загружаются без изменений, три предобученные башни головы сдвигаются на одну позицию вверх, а башня с шагом 4 стартует со случайной инициализации.
| Чекпойнт | Вход (пикс.) | mAP 50-95 | Параметры (млн) |
|---|---|---|---|
| LibreYOLO9c | 640 | 56.4 | 25.5 |
| LibreYOLO9m | 640 | 55.3 | 20.12 |
| LibreYOLO9s | 640 | 55.9 | 7.2 |
| LibreYOLO9t | 640 | 41.8 | 2.04 |
COCO val2017, 500 images. Измерено системой бенчмарков LibreYOLO и опубликовано на Vision Analysis, где сравниваются задержки на разном оборудовании и в разных средах выполнения и хранятся полные записи запусков.
Обучение
from libreyolo import LibreYOLO model = LibreYOLO("LibreYOLO9s.pt")model.train(data="my-dataset.yaml", epochs=100, imgsz=640, batch=16)libreyolo train model=LibreYOLO9s.pt data=my-dataset.yaml \ epochs=100 imgsz=640 batch=16from libreyolo import LibreYOLO9P2 # У варианта с шагом 4 нет собственного чекпойнта на COCO, поэтому# укажите базовый детекционный: его бэкбон и neck загрузятся без# изменений, а башня головы с шагом 4 стартует со случайной инициализации.model = LibreYOLO9P2(None, size="s")model.train(data="my-dataset.yaml", epochs=100, pretrained="LibreYOLO9s.pt")pretrained определяет, с чего начинается запуск. Передайте True, чтобы
загрузить опубликованный чекпойнт для той же модели и того же размера, или имя
либо путь — для всего остального. Тензоры с несовпадающей формой пропускаются,
а не приводят к ошибке, и в лог пишется, сколько их загрузилось, поэтому
чекпойнт, обученный на другом числе классов, всё равно годится как стартовая
точка.
У модели с шагом 4 нет собственного опубликованного чекпойнта на COCO, поэтому
в этом случае True указывает на несуществующий файл, и скачивание падает.
Вместо этого укажите базовый детекционный чекпойнт.
Про датасеты, аугментацию, multi-GPU и логгеры см. обучение.
Базовая модель может обучать вспомогательную ветвь PGI рядом с основной
головой. Ветвь нужна только при обучении: предсказание и экспорт используют
основную голову. Запуск подключает её, когда стартовые веса содержат тензоры
PGI или когда обучение идёт с нуля. Опубликованные базовые чекпойнты их не
содержат, поэтому дообучение с них обучает только основную голову и пишет об
этом в лог. aux_weight=0.25 всё равно подключает новую ветвь с этим весом
функции потерь, а aux_weight=0 оставляет её выключенной. Возобновлённый запуск
сохраняет настройку PGI из своего чекпойнта. В размерах m и c ветвь такая же,
как в оригинале: второй бэкбон на входном изображении, стадии которого CBFuse
суммирует с отводами CBLinear основного бэкбона, и собственная голова, 12.8M и
25.7M параметров, используемых только при обучении, при 80 классах. У
сквозной модели и модели с шагом 4 ветви PGI нет.
Все три варианта обрезают L2-норму градиента на 10 перед каждым шагом
оптимизатора; clip_max_norm=0 отключает обрезку. Назначение меток оценивает
якоря в fp32, в том числе при автокасте float16. max_labels=300 ограничивает
число рамок, сохраняемых на обучающее изображение, а рамки сверх лимита
отбрасываются с однократным предупреждением; память назначения зависит от
реальных рамок каждого изображения, а не от лимита. Momentum SGD прогревается от
0.8 до 0.937 за три эпохи. letterbox_pad=None наследует отметку чекпойнта: веса
без отметки используют topleft, а новые официальные конверсии записывают
center.
Mosaic в YOLO9 и YOLOX предпочитает изображения с разметкой, делая не более 20 попыток выбора; MixUp в YOLO9 использует ту же политику. MixUp по умолчанию выключен (mixup_prob=0). Когда он включён, коэффициент смешивания берётся из Beta(1, 1), равномерно на [0, 1], как в MultimediaTechLab/YOLO. Профили входа без RGB описаны в разделе гистограмм событий.
Валидация
val() возвращает словарь с ключами metrics/ для точности, полноты, mAP 50 и
mAP 50-95, измеренных на любом датасете в том формате, на котором вы обучались.
from libreyolo import LibreYOLO model = LibreYOLO("LibreYOLO9s.pt")metrics = model.val(data="my-dataset.yaml") print(metrics["metrics/mAP50-95"])print(metrics["metrics/mAP50"])libreyolo val model=LibreYOLO9s.pt data=my-dataset.yaml# Во встроенном COCO yaml есть скрипт скачивания, поэтому нужно явное# разрешение, если датасет ещё не лежит локально.libreyolo val model=LibreYOLO9c.pt data=coco.yaml imgsz=640 \ allow_download_scripts=TrueЭкспорт
| Задача | ONNX | TorchScript | ExecuTorch | TensorRT | OpenVINO | Paddle | MNN | RKNN | ncnn | TFLite | CoreML | Core AI |
|---|---|---|---|---|---|---|---|---|---|---|---|---|
| Detection | Detection to ONNX: поддерживается | Detection to TorchScript: поддерживается | Detection to ExecuTorch: поддерживается | Detection to TensorRT: поддерживается | Detection to OpenVINO: поддерживается | Detection to Paddle: поддерживается | Detection to MNN: поддерживается | Detection to RKNN: не поддерживается | Detection to ncnn: поддерживается | Detection to TFLite: не поддерживается | Detection to CoreML: не поддерживается | Detection to Core AI: поддерживается |
Галочка действует для всех трёх вариантов: там, где они расходятся, в таблице стоит самый слабый из трёх.
Экспортированный артефакт загружается обратно через LibreYOLO() по суффиксу
файла, поэтому файл .onnx или .engine ведёт себя как чекпойнт и возвращает
тот же Results. Запуск графа в чистой среде выполнения, без установленной
библиотеки LibreYOLO, тоже поддерживается, но тогда препроцессинг и
постпроцессинг придётся писать самостоятельно.
Для базовой детекционной модели половину с постпроцессингом можно перенести в
граф. nms=True при экспорте в ONNX помещает подавление внутрь модели, и
первый выход становится тензором фиксированной формы (1, max_det, 6), строки
которого — x1, y1, x2, y2, score, class, дополненные нулями после числа
детекций. Такой граф рассчитан на батч 1 и не содержит динамических осей.
End-to-end модель и модель с шагом 4 этот флаг не принимают.
Каждый формат устанавливает свой extra и принимает несколько собственных аргументов. И то и другое описано на странице этого формата.
from libreyolo import LibreYOLO model = LibreYOLO("LibreYOLO9s.pt")model.export(format="onnx", imgsz=640)libreyolo export model=LibreYOLO9s.pt format=onnx imgsz=640libreyolo export model=LibreYOLO9s.pt format=onnx nms=True \ conf=0.25 iou=0.45 max_det=300from libreyolo import LibreYOLO, SAMPLE_IMAGE # Фабрика выбирает путь по суффиксу файла, поэтому экспортированный# артефакт загружается как любой чекпойнт и возвращает тот же объект Results.model = LibreYOLO("LibreYOLO9s.onnx")result = model(SAMPLE_IMAGE) print(result.boxes.xyxy)TFLite INT8 использует int8=True с калибровочными данными.
Входы и выходы ONNX
LibreYOLO9
| Тензор | images float32 [batch, 3, height, width] |
|---|---|
| Цвет | RGB |
| Масштабирование | пиксель / 255 |
| Нормализация | нет |
| Изменение размера | letterbox, bilinear, значение заполнения 114, положение заполнения берется из ключа метаданных letterbox_pad |
Scale by r = min(height / h, width / w), resize to (int(w * r), int(h * r)) and paste onto a canvas filled with 114.
Paste position comes from the letterbox_pad metadata key: topleft puts the image in the top-left corner, center splits the padding on both sides. A missing key means topleft.
Detection, экспорт по умолчанию
| Выход | Форма | Смысл |
|---|---|---|
output | [batch, 4 + nc, anchors] | Rows 0 to 3 are x1, y1, x2, y2 in input-canvas pixels. Rows 4 onward are per-class scores, sigmoid already applied. anchors is the cell count over strides 8, 16 and 32, 8400 at 640 x 640. |
Постобработка
- Transpose to [anchors, 4 + nc].
- Keep every (anchor, class) pair whose score is above the confidence threshold (0.25 by default). One anchor can yield several classes.
- Run NMS per class with IoU 0.45 and keep at most 300 detections.
- Map boxes back to the original image: subtract the pad offset, divide by r, clip to the image.
- Drop boxes whose width or height is 0 after clipping.
Detection, nms=True
| Выход | Форма | Смысл |
|---|---|---|
output | [1, max_det, 6] | Rows are x1, y1, x2, y2, score, class in input-canvas pixels, zero-padded past the detection count. Confidence, IoU and max_det are baked in and recorded as nms_conf, nms_iou and max_det metadata. |
raw | [1, 4 + nc, anchors] | The same tensor as the default export's output, before suppression. |
Постобработка
- Drop rows whose score is 0 or below your threshold.
- Map boxes back to the original image: subtract the pad offset, divide by r, clip to the image.
LibreYOLO9E2E
| Тензор | images float32 [batch, 3, height, width] |
|---|---|
| Цвет | RGB |
| Масштабирование | пиксель / 255 |
| Нормализация | нет |
| Изменение размера | letterbox, bilinear, значение заполнения 114, положение заполнения берется из ключа метаданных letterbox_pad |
Scale by r = min(height / h, width / w), resize to (int(w * r), int(h * r)) and paste onto a canvas filled with 114.
Paste position comes from the letterbox_pad metadata key: topleft puts the image in the top-left corner, center splits the padding on both sides. A missing key means topleft.
This model has no nms=True export. The exporter raises NotImplementedError, so only the default export below exists.
Detection, экспорт по умолчанию
| Выход | Форма | Смысл |
|---|---|---|
output | [batch, 4 + nc, anchors] | Predictions of the one-to-one head only. Rows 0 to 3 are x1, y1, x2, y2 in input-canvas pixels. Rows 4 onward are per-class scores, sigmoid already applied. anchors is the cell count over strides 8, 16 and 32, 8400 at 640 x 640. |
Постобработка
- Transpose to [anchors, 4 + nc].
- Flatten the [anchors, nc] scores into one list of anchors x nc (anchor, class) pairs. Pair i belongs to anchor i / nc (integer division) and class i % nc.
- Keep the 300 highest-scoring pairs (max_det), highest first. One anchor can yield several classes.
- Of those, keep the pairs whose score is above the confidence threshold (0.25 by default).
- Do not run NMS. The one-to-one head is trained to fire once per object, and LibreYOLO ignores the iou setting for this model.
- Map boxes back to the original image: subtract the pad offset, divide by r, clip to the image.
- Drop boxes whose width or height is 0 after clipping.
LibreYOLO9P2
| Тензор | images float32 [batch, 3, height, width] |
|---|---|
| Цвет | RGB |
| Масштабирование | пиксель / 255 |
| Нормализация | нет |
| Изменение размера | letterbox, bilinear, значение заполнения 114, положение заполнения берется из ключа метаданных letterbox_pad |
Scale by r = min(height / h, width / w), resize to (int(w * r), int(h * r)) and paste onto a canvas filled with 114.
Paste position comes from the letterbox_pad metadata key: topleft puts the image in the top-left corner, center splits the padding on both sides. A missing key means topleft.
This model has no nms=True export. The exporter raises NotImplementedError, so only the default export below exists.
Detection, экспорт по умолчанию
| Выход | Форма | Смысл |
|---|---|---|
output | [batch, 4 + nc, anchors] | Rows 0 to 3 are x1, y1, x2, y2 in input-canvas pixels. Rows 4 onward are per-class scores, sigmoid already applied. anchors is the cell count over strides 4, 8, 16 and 32, 34000 at 640 x 640. nc is 10 for LibreYOLO9P2s-visdrone. |
Постобработка
- Transpose to [anchors, 4 + nc].
- Keep every (anchor, class) pair whose score is above the confidence threshold (0.25 by default). One anchor can yield several classes.
- Run NMS per class with IoU 0.45 and keep at most 300 detections.
- Map boxes back to the original image: subtract the pad offset, divide by r, clip to the image.
- Drop boxes whose width or height is 0 after clipping.
Чтобы проверить собственную реализацию, пропустите тот же файл через LibreYOLO: LibreYOLO("model.onnx").predict("image.jpg") возвращает эталонные результаты. Проверено на LibreYOLO 1.7.0.
Чекпойнты
Все опубликованные файлы весов этого семейства.
| Файл | Вход (пикс.) | Лицензия весов |
|---|---|---|
| Detection | ||
| LibreYOLO9t.pt | 640 | mit |
| LibreYOLO9s.pt | 640 | mit |
| LibreYOLO9m.pt | 640 | mit |
| LibreYOLO9c.pt | 640 | mit |
| LibreYOLO9E2Et.pt | 640 | mit |
| LibreYOLO9E2Es.pt | 640 | mit |
| LibreYOLO9E2Em.pt | 640 | mit |
| LibreYOLO9E2Ec.pt | 640 | mit |
| LibreYOLO9P2s-visdrone.pt | cc-by-nc-sa-3.0 | |
Все перечисленные выше файлы уже доступны в организации LibreYOLO и скачиваются при первом использовании.
Лицензирование
Проверяйте лицензию в репозитории конкретных весов на Hugging Face. Она указана для каждого чекпойнта в организации LibreYOLO и может различаться даже внутри одного семейства. Этот репозиторий считается авторитетным источником, а сводка ниже описывает условия на момент последней проверки страницы.
Это описание соответствующих лицензий, а не юридическая консультация. Если ответ важен для коммерческого использования, прочитайте лицензии самостоятельно и проконсультируйтесь с юристом.
- Оригинальная работа
- YOLOv9, MultimediaTechLab
- Лицензия исходного проекта
- MIT
- Исходный код проекта
- github.com/MultimediaTechLab/YOLO
- Код LibreYOLO
- MIT
- Веса
- MIT, повторно опубликованы на huggingface.co/LibreYOLO
- Толкование
- MIT is a permissive license, so these weights can be used in commercial and closed-source products. The one standing obligation is to keep the license text and the copyright notice, Kin-Yiu Wong and Hao-Tang Tsui, with any copy you redistribute. It places no condition on your own application code, and a model you train yourself on your own data is yours. Two things are worth knowing beyond that. The code is ported from the authors' MIT re-release of YOLOv9, MultimediaTechLab/YOLO at commit c4cb5f6f, not the GPL-3.0 repository that carries the same model, so the permissive terms come from the source LibreYOLO actually derives from. And one checkpoint in this family is not MIT: the weight repository of the stride-4 VisDrone model, LibreYOLO9P2s-visdrone.pt, declares CC BY-NC-SA 3.0, which rules out commercial use and requires share-alike on derivatives.
Код всех трёх вариантов портирован из
MultimediaTechLab/YOLO на коммите
c4cb5f6f (MIT). Однозначный предиктор сквозной модели следует дизайну
DATE Yiqun Chen (Apache-2.0),
реализованному для LibreYOLO без копирования кода DATE. Уровень с шагом 4 —
код LibreYOLO.
Чекпойнт для аэросъёмки с шагом 4 предсказывает классы VisDrone. Используйте лицензию, заявленную издателем в репозитории весов.
Цитирование
@inproceedings{wang2024yolov9,
      title={{YOLOv9}: Learning What You Want to Learn Using Programmable Gradient Information},
      author={Wang, Chien-Yao and Yeh, I-Hau and Liao, Hong-Yuan Mark},
      year={2024},
      booktitle={Proceedings of the European Conference on Computer Vision (ECCV)},
}
Скопировано из блока цитирования авторов на странице github.com/MultimediaTechLab/YOLO#citations.